| 编辑推荐: |
本文主要介绍了为自动驾驶系统(ADS)开发工程师提供一套系统化、工程化的方法,用以识别和分析SOTIF(预期功能安全,ISO 21448)中的触发条件,希望对您的学习有所帮助。
本文来自于仨人谈起,由火龙果软件Alice编辑、推荐。 |
|
SOTIF触发条件分析指南 — 基于物理原理的场景驱动方法
面向对象: 自动驾驶系统开发、测试及安全工程师
参考文献: SAKURA safety framework
1. 引言
本指南旨在为自动驾驶系统(ADS)开发工程师提供一套系统化、工程化的方法,用以识别和分析SOTIF(预期功能安全,ISO 21448)中的触发条件。触发条件是指在无系统故障的情况下,可能导致系统功能局限并引发危害性行为的特定场景或环境条件。
本指南基于 SAKURA 项目safety framework(以下简称“安全框架”)的核心思想,特别是其中的“物理原理方法”。该方法论确保了分析的完备性和可追溯性,避免了纯数据驱动方法可能存在的覆盖度盲区。
2. 核心概念与SOTIF分析流程
开始分析前,必须统一以下几个核心概念,这些概念均源自参考文档:
- 动态驾驶任务( DDT ) :分解为感知、决策、操作三个基本过程(文档 表1、图5)
- 物理原理扰动: 针对每个DDT过程,基于物理原理定义可能引发危险的扰动因素
- 感知扰动(Perception Disturbance) : 影响传感器正确感知环境的因素(如雨雾、逆光、遮挡)(文档 2.5节)
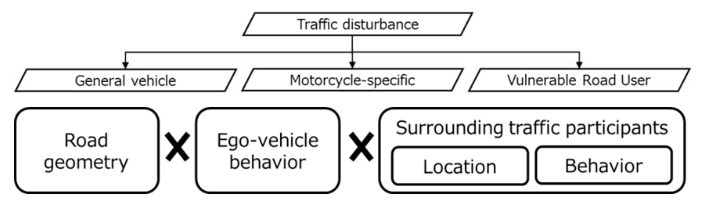
- 交通扰动(Traffic Disturbance) : 源于道路几何、本车行为和周围交通参与者行为的危险交通态势(如相邻车道车辆突然切入)(文档 2.6节)
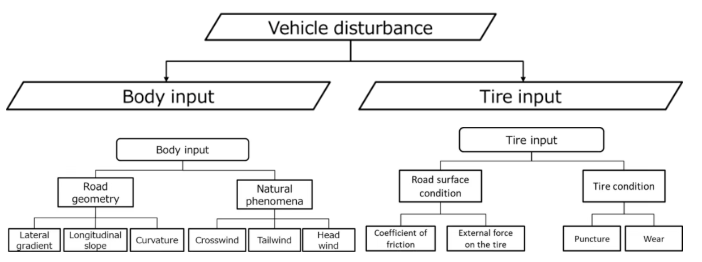
- 车辆动力学扰动(Vehicle-dynamics Disturbance) : 影响车辆稳定控制的物理因素(如道路曲率、横风、路面附着系数变化)(文档 2.7节)
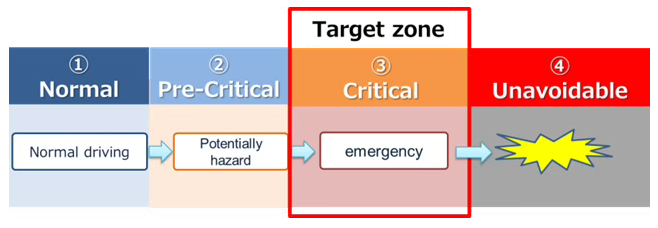
- 触发条件(Triggering Condition) : 在本指南中,我们将导致系统从“正常运行”或“非危险”状态进入“关键条件(Critical Condition)” 的特定扰动或其组合定义为SOTIF的触发条件。关键条件是指风险已实体化并直接影响DDT,需要立即执行规避动作的状态(文档 1.3节,图4)
本指南推荐的SOTIF分析流程如下:
- 明确ODD及系统架构: 定义系统设计的运行范围,清晰画出传感器、决策模块、执行器的架构
- 识别扰动因素:对每个DDT过程及对应组件,系统性地识别可能的物理原理扰动
- 构建触发条件场景:将识别出的扰动因素组合,构建具体的触发条件场景
- 确定参数范围:为每个场景定义关键参数及其可预见的合理范围
- 评估与验证:在仿真或实车测试中注入这些触发条件,评估系统响应
3. 触发条件的分类与识别方法
根据安全框架,触发条件的识别应从扰动因素入手。工程师可以遵循以下分类体系进行头脑风暴和系统分析。
3.1 感知触发条件
此类条件源于传感器受限或环境干扰,导致感知模块无法正确检测、分类或定位目标(文档 3.4.2节)。
分析方法如下:
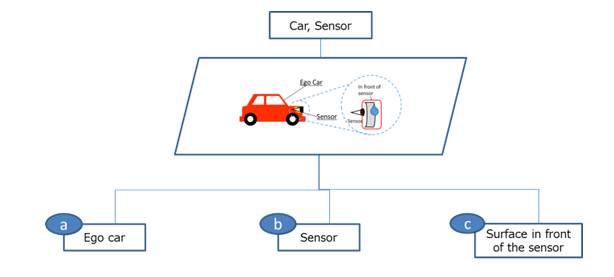
1.确定分析对象: 逐一分析本车搭载的各类传感器(摄像头、毫米波雷达、激光雷达等)
2.查阅扰动因素分类:
- 本车/传感器因素: 传感器安装偏差、脏污遮挡、车辆姿态(如满载导致俯仰变化)。(文档 表4-6)
- 环境因素:
- - 道路表面: 路面反射(多径效应)、积水、积雪、结冰。(文档 表7)
- - 路侧/空中结构物: 护栏、隧道、标志牌、立交桥的反射或遮挡。(文档 表8, 9)
- - 空间: 雨、雪、雾、扬尘、外部光源(太阳、车灯)。(文档 表10)
- - 移动物体: 其他车辆、行人反射或遮挡。(文档 表11)
- 目标物因素: 目标的形状、尺寸、材质、颜色、运动状态。(文档 表22-25)
3.应用扰动生成原理矩阵: 对于每个传感器,利用文档附录E和表26-30中的“扰动因素-生成原理矩阵”,交叉定位出高风险的触发条件。例如,对于毫米波雷达,关注由路面多径导致的低D/U现象(文档 E.2.2节)。
3.2 交通触发条件
此类条件源于复杂的交通交互,可能超出决策规划模块的处理能力,导致碰撞风险(文档 3.4.1节)。
分析方法如下:
- 分解场景要素: 将交通场景分解为道路几何(直道、合流、路口)、本车行为(直行、变道、转向)和周围车辆行为(直行、切入/切出、转向)的组合(文档 3.4.1.2-3.4.1.4节)。
- 利用场景矩阵: 参考文档图23的通用车辆交通扰动矩阵,系统性地遍历所有可能的危险交互组合,这些组合即是潜在的交通触发条件。
- 考虑弱势道路使用者(VRU): 针对行人和自行车,使用专门的场景结构(文档 3.4.1.8节,图27)。
3.3 车辆动力学触发条件
此类条件源于超出车辆控制能力的外部物理力或路面附着条件(文档 3.4.3节)。
分析方法如下:
- 分解扰动来源:
- - 车体输入扰动: 道路几何(弯道、坡度)和自然现象(横风)。(文档 图71)
- - 轮胎输入扰动: 路面状态(低附着系数、坑洼、台阶)和轮胎状态(磨损、刺破)。(文档 图74)
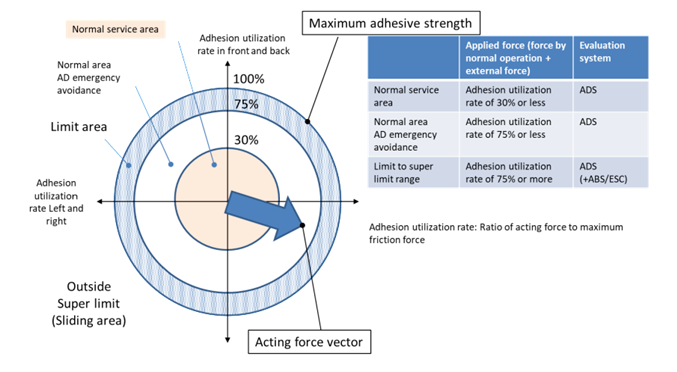
- 利用附着利用率(ε): 评估多种扰动组合叠加时是否进入不可控区域(ε > 75%),若进入则成为SOTIF的触发条件(文档 3.4.3.3节,图79)。
4. 详细分析步骤与模板
为每个识别出的候选触发条件,建立详细的分析记录。
步骤1:定义场景描述
- 场景名称: [如:雨天高速公路弯道处,前车突然减速且摄像头被路面积水反射的眩光干扰]
- ODD: [如:高速公路,设计时速100km/h,雨天]
- 触发条件类型: [感知扰动 & 交通扰动 组合]
步骤2:识别扰动因素与物理原理
组件/过程1 (感知-摄像头)
- 扰动因素: 路面积水反射。
- 分类: 环境/道路表面。
- 物理原理: 反射光造成局部饱和(过曝/Blown Highlights),导致对比度下降,目标物轮廓丢失(文档 E.4.3.1节)。
组件/过程2 (决策-目标车)
- 扰动因素: 前车突然减速。
- 分类: 交通扰动。
- 物理原理: 本车与前车的相对距离和速度关系进入“紧急”状态(文档 6.3.3节)。
步骤3:确定关键参数与可预见范围
感知相关参数:
- `环境亮度`:≥100,000 lx(晴天太阳光反射等效)
- `眩光区域占目标物比例`:>50%
- `降雨强度`:20-50 mm/h
交通相关参数:
- `本车速度 (Ve0)`:100 km/h
- `前车最大减速度 (Gx_max)`:-0.8 G
- `初始跟车距离 (dx0)`:40 m
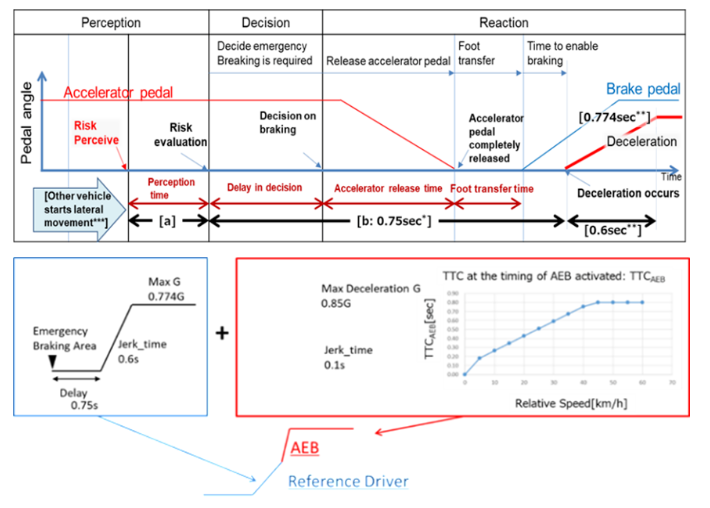
步骤4:定义SOTIF接受准则(基于C&C Driver模型)
在触发条件下,系统(包括感知和决策)应达到或超越一个“合格且谨慎的人类驾驶员(C&C Driver)”的表现。
C&C Driver模型参数(文档 6.2.1节)
- 危险判断时间:0.4 s
- 制动延迟时间:0.75 s
- 最大减速度:0.774 G
- 接受准则: 在参数范围内的任何组合下,系统均不能发生碰撞。
5. 详细分析示例
以下提供三个不同组件的触发条件分析实例,展示如何应用该方法。
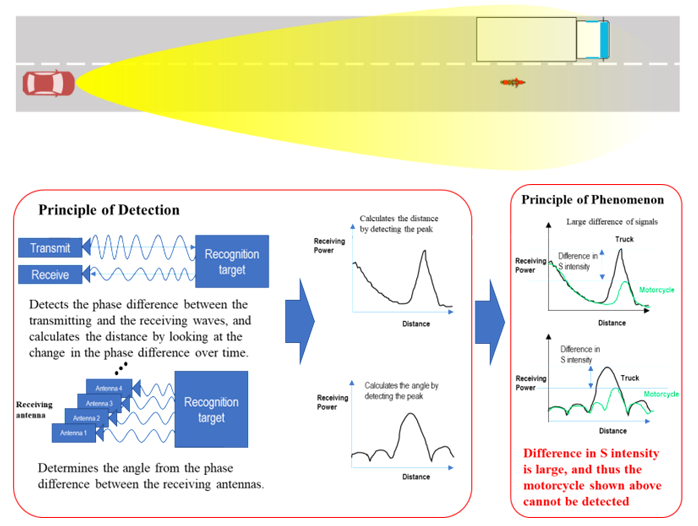
示例1:感知组件 - 毫米波雷达 “大信号强度差” 触发条件分析
1. 场景描述:
- 场景名称: 隔壁车道有大货车,本车道前方有摩托车,摩托车雷达反射信号被大货车掩盖。
- ODD : 高速公路,直道,本车速度100km/h。
- 触发条件类型: 感知扰动(漏检/False Negative)。
2. 扰动因素与物理原理:
- 触发组件: 毫米波雷达。
- 目标物1(大货车): 强 反射体 (RCS高),距离130m。
- 目标物2(摩托车): 弱反射体(RCS低),距离140m。
- 物理原理: 大货车的反射信号强度远大于摩托车,在雷达信号处理中,摩托车信号被大货车的信号峰值所掩盖,或在角度检测主瓣中被压制,导致摩托车无法被检测(文档 E.2.1.1.2节,图及原理)。
- 现象参数: 目标物2的信号强度 `I_D` 与目标物1的信号强度 `I_U` 之比 `I_D/I_U` 极小,且峰值距离差 `|P_D - P_U|` 小于峰值半宽和 `W_D + W_U`。
3. 关键参数与可预见范围:
- `大货车 RCS 值 (σ1)`:10000 m²(基于实测数据库)
- `摩托车RCS值 (σ2)`:5 m²(基于实测数据库)
- `两目标雷达径向相对距离差 (Δr)`: ≤ 2 m
- `两目标雷达方位角差 (Δθ)`: ≤ 3°
4. 评价场景与接受准则:
- 构建测试场景: 按照文档 E.2.1.2.3节的建议,在虚拟/真实测试场中布置上述目标物,并设定多种相对速度和方位角组合。
- 接受准则: 系统必须在所有可预见参数组合下,通过跟踪或融合其他传感器信息,稳定检测到摩托车,并在发生交通扰动(如摩托车切入)时,做出不晚于C&C Driver模型的避撞行为。
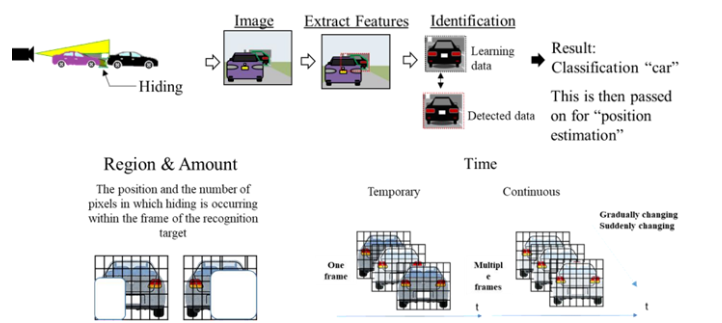
示例2:感知组件 - 摄像头 “遮挡” 触发条件分析
1. 场景描述:
- 场景名称: 前车在弯道出口处被路边护栏部分遮挡,仅露出车身一小部分。
- ODD: 城市快速路,弯道半径380m,限速80km/h。
- 触发条件类型: 感知扰动(遮挡/Truncation)。
2. 扰动因素与物理原理:
- 触发组件: 摄像头。
- 遮挡物: 路侧波形护栏。
- 被遮挡目标: 前方静止车辆。
- 物理原理: 由于光线直线传播,护栏阻挡了部分来自目标车的光线。这导致视觉特征提取失败(例如,无法提取出完整的车轮、尾灯或车身轮廓),使得分类与位置估计算法失效(文档 E.4.1.1.2节,图及说明)。
- 现象参数: 目标物被遮挡比例 `Occlusion Ratio`,以及被遮挡的关键区域(如C、D区,文档图)。
3. 关键参数与可预见范围:
- `目标物被遮挡比例`: >40%
- `遮挡区域`: 包含目标物下半部分(车轮和保险杠处),或包含后窗/尾灯区域。
- `弯道半径 (R)`: 380m
4. 评价场景:
- 构建测试场景: 构造弯道场景,静止目标车停放在护栏后端。本车沿车道中心线行驶。
- 接受准则: 在因遮挡导致目标车可见像素逐渐减少时,系统必须在决策所需的最近时间点之前(参照C&C Driver模型)稳定识别出目标并规划减速/避让路径,不能因目标分类置信度波动而反复跳变,导致规划失效。
示例3:车辆动力学组件 - “湿滑路面+弯道” 组合触发条件分析
1. 场景描述:
- 场景名称: 雨天,车辆在高速公路弯道上保持车道时,突发侧滑风险。
- ODD: 高速公路,弯道半径460m,设计时速100km/h。
- 触发条件类型: 车辆动力学扰动。
2. 扰动因素与物理原理:
- 触发组件: 车辆动力学控制模块。
- 扰动因素1 (轮胎输入): 湿滑路面,附着系数µ降至0.35。
- 扰动因素2 (车体输入): 弯道半径460m,设计横向加速度约0.11G。
- 物理原理: 利用附着利用率 `ε` 进行判断。在湿滑路面(µ=0.35)下,要求的侧向力系数仍为0.11,`ε = 0.11 / 0.35 ≈ 31%`。虽然仍在可控范围(<75%),但若此时突遇横风(如20m/s横风产生额外0.15G侧向力),`ε` 可能超过75%的安全临界值,进入不可控区域(文档 3.4.3.3节,图79、图81)
3. 关键参数与可预见范围:
- `路面附着系数 (µ)`:0.3 - 1.0 (湿路面典型值)
- `弯道半径 (R)`:460 m
- `本车速度 (Ve0)`: 100 km/h
- `横风风速 (Vw)`: 0 - 10 m/s (高速未限速段,文档 3.4.3.4.2节)
4. 评价场景:
- 构建测试场景: 构建带弯道和预设超高程(如6%)的仿真场景。同时施加`µ=0.3`的路面条件和`5-10m/s`的侧向风。
- 接受准则:
- - 可预防区域 (ε ≤ 75%): 系统必须保持车道,不能偏离车道线。
- - 不可预防区域 (ε > 75%): 系统应识别出即将失去控制,立即执行最大制动力减速(Best Effort)以减轻碰撞能量,并实施功能降级(如打双闪、安全停车)。
6. 总结
本指南为工程师提供了一套严谨的SOTIF触发条件分析方法。其核心在于:
- 系统性: 不再依赖经验或随机测试,而是基于物理原理分解DDT,系统遍历扰动因素。
- 可追溯性: 每一个触发条件都能清晰追溯到物理根源、场景参数和接受准则(C&C Driver模型)。
- 完备性: 通过交叉矩阵(感知)和场景组合(交通/动力学),最大限度地减少分析盲区。
建议开发团队将此方法集成到日常开发流程中,从概念阶段开始,持续迭代更新,确保自动驾驶系统在面对复杂多变的现实世界时,其预期功能始终安全可靠。 | 




 订阅