| 编辑推荐: |
文章以 TigerSim 仿真系统为例,讲清楚了一件事:怎么用本体论(Ontology)给蓝军反潜仿真建一套“会推理的战场大脑”,把“发现潜艇—判断意图—决定怎么打”做成可解释、可追溯的闭环,希望对你的学习有帮助。
本文来自于微信公众号「纸老虎智能蓝军」,由火龙果软件Alice编辑推荐。 |
|
当一艘潜艇悄悄潜入深海,反潜兵力如何从茫茫大洋中“找到它、盯住它、并决定怎么打”?在TigerSim仿真系统中,蓝军反潜任务的智能决策不再是黑箱——系统以 本体论(Ontology) 为内核,把战场上的每一个平台、传感器、武器和事件都组织成一张可推理的知识网络,实现了从 态势感知 → 行为预测 → 打击方案生成 的全链路智能研判。本文结合推演过程中的完整资料,带你看懂这套“会思考”的仿真大脑。
推演想定:一场跨海域的反潜博弈
本次推演的虚拟想定背景为: 红方3艘攻击型核潜艇自某沿海基地出航,经第一岛链水道向西太平洋某海域机动执行任务 ;蓝军则依托前沿基地的反潜巡逻机、长航时无人侦察机与攻击型核潜艇,对红方潜艇编队的搜索、跟踪与打击任务(本文所有平台编号均为仿真系统内部临时标识)。
与传统“脚本驱动”的仿真不同,TigerSim中的蓝军兵力不是按预设剧本走位,而是由本体论决策引擎在推演中 实时构建战场知识图谱、自主完成决策研判 。这一切,从态势初始化开始。
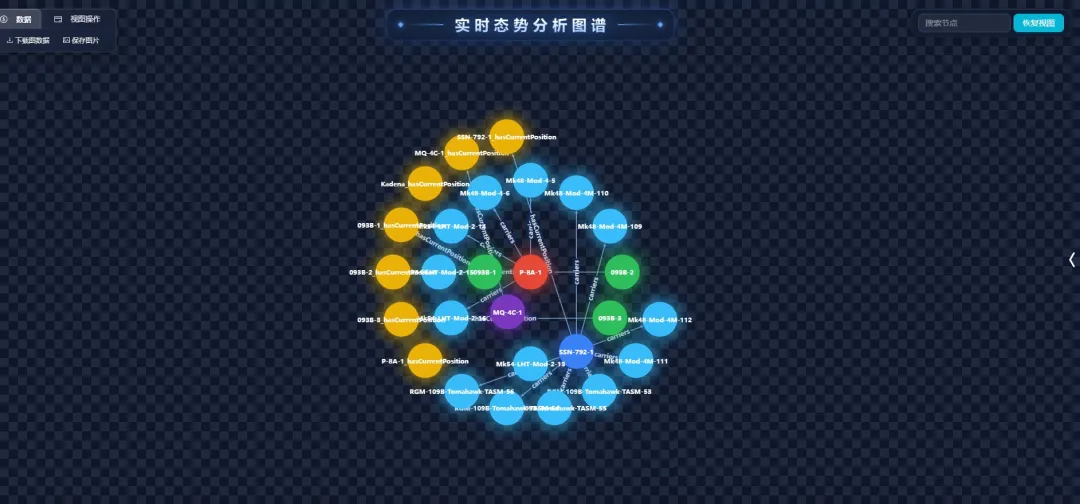
▲ 图1:推演初始时刻的实时态势分析图谱——各平台实体及其位置、装载关系全部入图
图1是推演开局时刻的 实时态势分析图谱 :蓝方反潜巡逻机、无人侦察机、攻击型核潜艇等平台,红方潜艇目标,以及声纳浮标、鱼雷武器等实体全部以节点形式入图。节点之间通过 携带(carries)、当前位置(hasCurrentPosition)、跟踪(isTracking) 等本体关系彼此连接——战场不再是地图上孤立的图标,而是一张结构化、可查询、可推理的知识网络。
随着推演推进,这张图谱并非静态展示,而是随每一个仿真步长 实时滚动更新 。
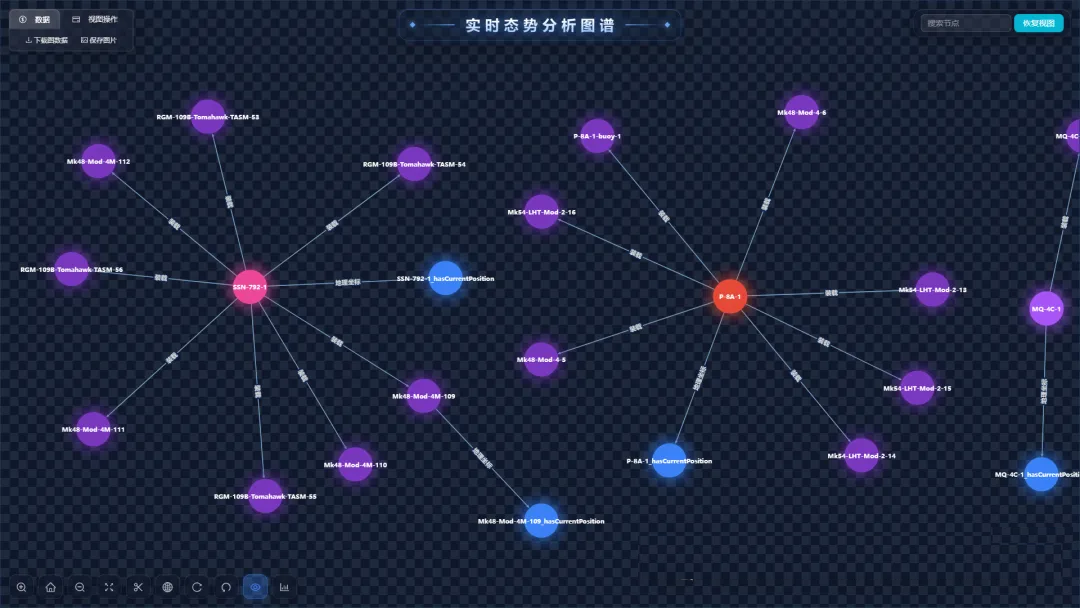
▲ 图2:推演过程中的本体实时态势更新——以蓝方巡逻机为中心的关联武器、位置节点动态重构
图2展示了推演中段图谱的动态重构:以反潜巡逻机为中心,其携带的轻型鱼雷、“战斧”反舰型导弹(TASM)等武器节点,以及自身实时位置节点(hasCurrentPosition)围绕展开;巡逻机与无人侦察机之间也建立了协同关联。目标丢失、重新捕获、武器投放……每一次战场事件,都会即时反映为图谱中节点与关系的变化。
这张“活”的图谱,靠的是两套严密的本体构建规则体系—— 静态本体 与 动态本体 。
静态本体:1164条规则搭起的战场“知识底座”
静态本体回答的问题是:“这个平台 是什么、有什么 ?”TigerSim严格遵循统一建模规范—— 类(Class)、实例(Individual)、对象属性(Object Property)、数据属性(Data Property)、作用域(Domain)、值域(Range) 六个要素,为战场上20类装备实体构建了 1164条静态关系规则 ,其中对象属性25条(刻画“平台—装备—基地”之间的整体装配与隶属关系),数据属性1139条(刻画性能参数的封闭取值约束)。
| 实体类别 | 覆盖实体(规则条数) |
| 空中平台 |
反潜巡逻机(61)、长航时无人侦察机(51) |
| 水下平台 |
蓝方攻击型核潜艇(46)、红方攻击型核潜艇(37) |
| 武器 |
空投轻型鱼雷(75) |
| 机载/舰载传感器 |
雷达(183)、前视红外(114)、电子支援设施ESM(50)、磁异探测仪MAD(39)、电子战系统(30)、自动识别系统AIS(25) |
| 声纳装备 |
被动声纳浮标(81)、主动声纳浮标(76)、测温浮标(65)、舰载综合声纳(33)、海底固定声纳(31) |
| 基础设施与通信 |
前沿空军基地(56)、岸基数据处理站(42)、区域反潜指挥中心(42)、卫星通信(27) |
重点建模内容可归纳为三个层次:
①平台层“档案” ——以规整的“类—实例”结构固化平台身份与家族谱系。例如“飞机 → 有人机/无人机 → 具体型号”“潜艇 → 攻击型 → 具体级别”“武器 → 鱼雷”“传感器 → 雷达/红外/ESM/MAD”,每一型装备都是一个可被推理机直接识别的类,其下的具体兵力则是类的实例。
②装载层“关系” ——用对象属性把平台与装备“焊”在一起:carriesSensor(携带传感器)、carriesSonar(携带声纳)、carriesWeapon(携带武器),并进一步细化为 hasRadar、hasMAD、hasEOIR、hasESM、hasLink16、hasASWKit(反潜任务套件)、hasASuWKit(反舰任务套件)等任务能力标记。系统因此能直接回答“谁具备反潜能力、挂了几枚鱼雷、带了几枚浮标”。
③参数层“值域” ——续航、巡航与最大速度、作战半径、鱼雷射程/航速/战斗部重量/制导方式、雷达探测距离与扫描范围、声纳工作频段与探测深度、浮标电池寿命与投放高度等上千项性能参数,全部以数据属性挂载到对应实体上。参数不是散落的数字,而是 带着作用域与值域约束、可被推理规则直接调用的结构化事实 。
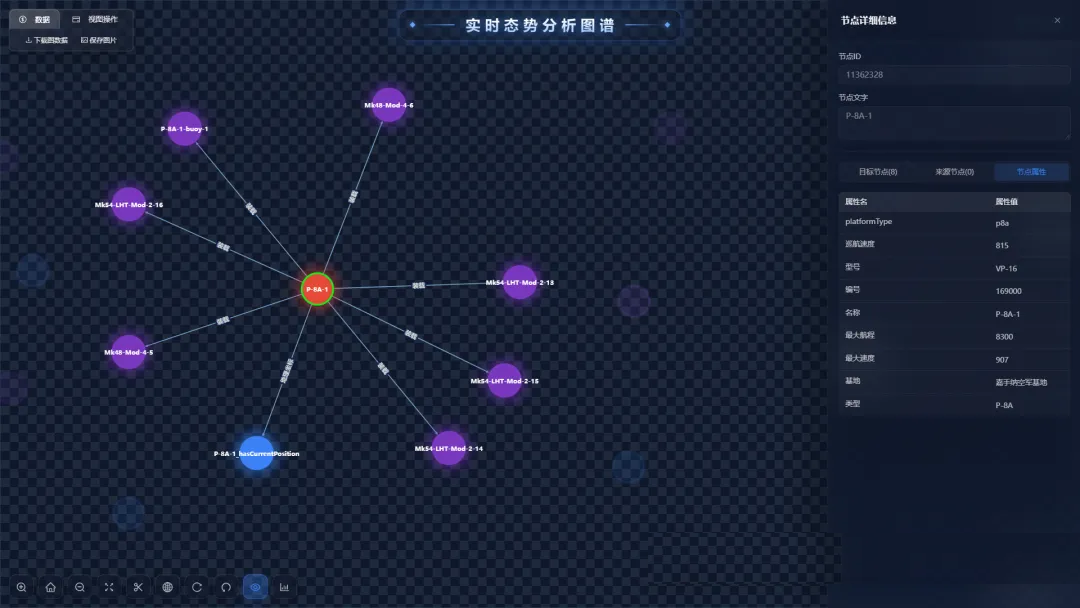
▲ 图3:某平台的本体静态属性详情——平台类型、巡航速度、最大速度、所属基地等参数一目了然
在图3中,点击图谱中任意节点,右侧即可展开该平台的静态属性面板:平台类型、编号、呼号、巡航速度、最大速度、驻扎基地……这些“先天档案”是后续推理的基础——正因为系统“知道”巡逻机挂载了哪些声纳浮标、基地在哪里、最大航程多少,它才能在决策时判断“该派谁去、能干什么、来得及吗”。
动态本体:70条关系模板刻画“正在发生什么”
静态档案只解决“是什么”,战场决策更依赖“正在干什么”。动态本体为14类平台与装备定义了 70条动态关系模板 ,按 九大关系维度 组织,每条关系都明确规定了关系类型、关系对象与更新机制:
| 关系维度 | 核心关系类型 | 更新机制 |
| 空间-位置 |
hasCurrentPosition |
每仿真步长 |
| 空间-运动 |
hasVelocityVector |
每仿真步长 |
| 空间-区域/深度/弹道 |
isOperatingIn、hasDepthProfile、hasTrajectorySegment |
事件触发(进出区域、浮标投放、鱼雷投放) |
| 感知-探测/跟踪/识别 |
hasDetected、isTracking、hasTrackFile、hasTargetClassification、hasSonarDetection、hasPassiveDetection、hasActiveReception |
事件触发(探测发现、声纳接触、回波接收) |
| 感知-融合 |
hasFusionSource |
事件触发(探测发现) |
| 通信-链路 |
hasCommunicationLink |
事件触发(通讯建立) |
| 任务-阶段/分配 |
hasMissionPhase、isAssignedTo |
事件触发(任务状态变化、任务分配) |
| 交战-攻击/武器/制导 |
isAttacking、hasWeaponStatus、hasEngagementStatus、hasGuidanceMode、hasActiveSonar / hasPassiveSonar |
事件触发(鱼雷释放、声纳状态变化) |
| 资源与状态 |
hasFuelStatus、hasSonobuoyStatus、hasHealthStatus、hasRadarMode、hasMADHealth |
初始化一次 + 起飞后按步长更新 / 事件更新 |
| 态势生成 |
hasSituationGeneration |
事件触发(通讯建立) |
三个值得关注的设计要点:
①“每步长刷新 + 事件触发”双轨制 ——位置、速度向量等连续量按仿真步长高频刷新;探测、跟踪、通信、任务分配、武器释放等离散事件则由战场事件驱动即时更新。态势既能“连续流动”,又能“瞬间跳变”,与真实作战节奏高度一致。
②探测链与融合链完整闭合 ——从被动浮标的“疑似目标”探测,到主动浮标的“回波—识别”,再到机载雷达的“跟踪—分类”,最后经 hasFusionSource 汇聚为同一目标的多源融合结论,形成一条可回溯的“证据链”,而不是彼此孤立的读数。
③从传感器到指挥链的自下而上贯通 ——海底固定声纳的探测结果经通信链路上报岸基处理站,处理站生成区域态势后再上报区域反潜指挥中心,由指挥中心完成任务分配(isAssignedTo)下达至巡逻机。同一条任务链路,在知识图谱中是可直接查询与推理的对象。
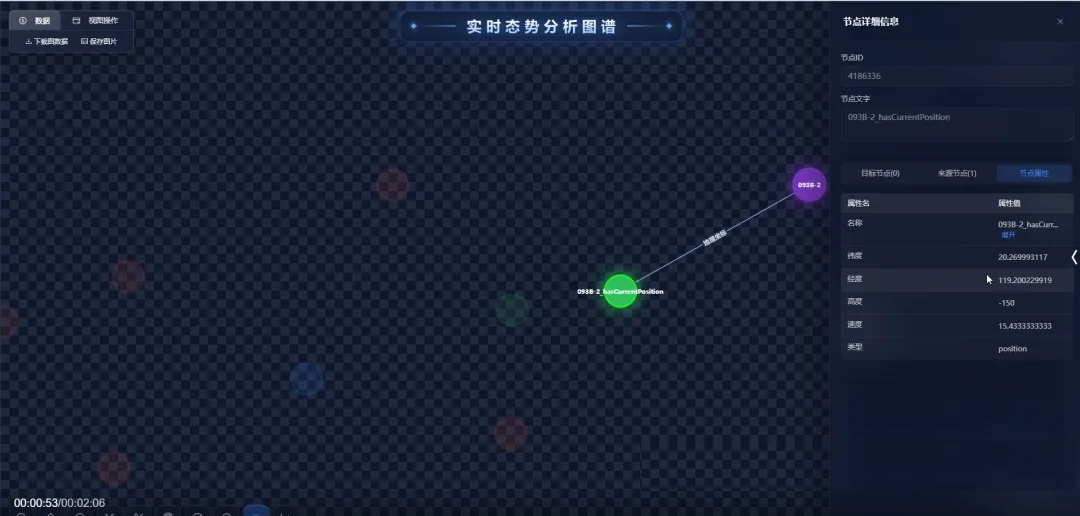
▲ 图4:某平台的本体动态位置属性——红方潜艇目标的实时位置节点随仿真步长持续刷新
图4中,红方潜艇目标的动态位置节点(hasCurrentPosition)记录着纬度、经度、深度、航速与位置类型。这个看似简单的节点,每过一个仿真步长就刷新一次——正是一个个这样的动态节点,让整张图谱成为战场实况的“数字孪生”。
行为预测:从“看到”到“看懂”的证据链
有了静态+动态双重本体支撑,TigerSim的智能决策模块开始真正的“研判”。以跟踪关系为例,系统为每一个跟踪实例分配全局唯一的trackId(形如 P8A4-TRACK-TGT-001,编码含义为“谁在跟踪哪个目标”),并维护一个随时间演化的 置信度(confidence) :
08:30 被动浮标接触 ──── 置信度 0.25(疑似目标)
08:35 第二枚浮标确认 ── 置信度 0.55(目标确认)
08:40 主动浮标回波 ──── 置信度 0.78(主动确认)
08:45 机载磁异探测器确认 ──── 置信度 0.92(多源交叉验证)
08:50 目标深潜丢失 ──── 置信度 0.45(证据退化)
08:55 重新捕获 ──────── 置信度 0.85(恢复锁定)
|
被动浮标先“听”到线索,第二枚浮标交叉印证,主动浮标精确回波定位,再由机载 磁异探测器 从空中补上最后一环——每一次置信度跃升,都对应图谱中一条新增的探测/融合关系。而系统内部的攻击授权门槛被明确设定为 置信度大于0.8 :证据不足不动手,证据充分才出手。
在此之上,决策引擎结合目标的实时速度向量与历史航迹进行 行为预测 :外推目标的未来位置与预计抵达时间,自动生成拦截窗口与任务约束,为下一步的打击方案提供输入。
打击方案:从“看懂”到“打准”的闭环
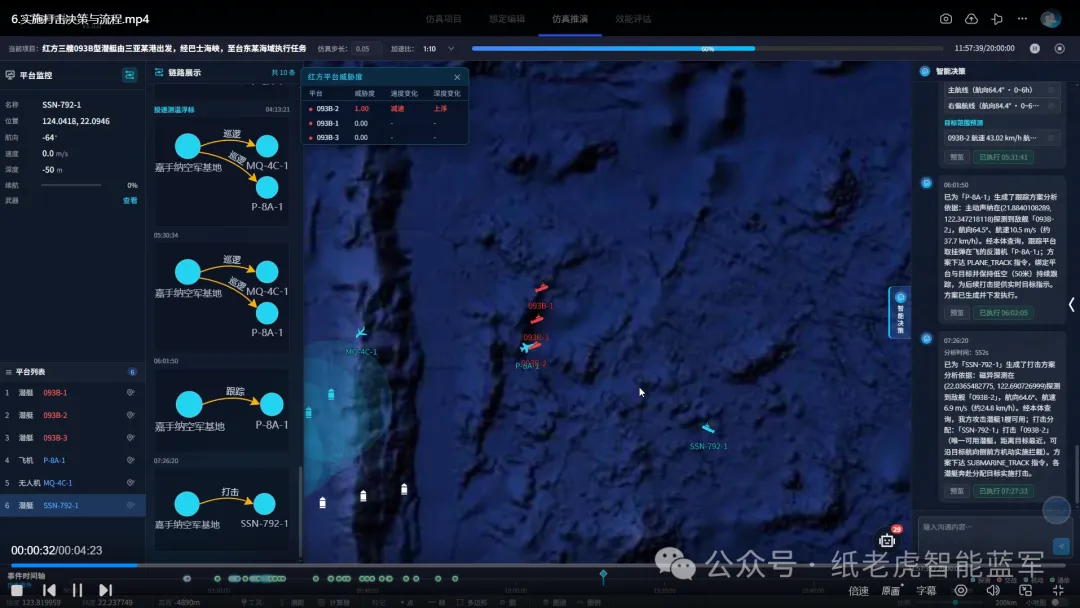
当目标被确认、行为被预测,就进入决策链的最后一环——打击方案生成。图5完整呈现了这一过程:
▲ 图5:打击决策过程——右侧智能决策面板依次完成目标预测、主体分析与打击方案生成
在右侧的智能决策面板中,可以清晰看到决策的三段式输出:
- 目标预测 :锁定当前凝视目标,基于其速度与航线外推未来经纬度与预计抵达时间;
- 主体分析 :08:40:34,系统对已确认的红方潜艇目标发起打击方案分析——读取其当前位置、深度与航速,并在武器库中匹配推荐打击武器;
- 方案执行 :综合命中概率、弹药可用性与交战约束生成打击方案,提交执行并持续跟踪执行反馈。
值得注意的是,这一切决策依据都是 可追溯的 :为什么推荐这一型鱼雷而不是其他武器?因为图谱中记录着各类鱼雷的射程、航速、制导方式与目标状态约束;为什么此刻可以打?因为置信度证据链已经达标。决策不是“拍脑袋”,而是一次有据可查的图谱推理。
结语:让智能决策“知其然,更知其所以然”
从图1的态势初始化,到图2的图谱实时更新;从1164条静态规则搭建的“知识底座”,到70条动态关系模板驱动的态势滚动——最终落到图5的打击决策闭环,TigerSim用本体论把反潜作战的“感知—判断—决策”链条完整地搬进了仿真世界。
相比端到端的深度学习黑箱,本体论路线的最大价值在于 可解释、可追溯、可校验 :每一条推理都能回放到图谱中的具体节点与关系,每一次决策都有明确的证据链。这不仅是仿真推演可信度的基石,也为未来智能体化作战决策提供了一个可验证的技术范式。
| 
 学习助手




 订阅